远程操作与反馈
接入前视视频,支持键盘或手柄操作,结合车辆状态辅助远程驾驶。
REMOTE VEHICLE
将浏览器操作、实时视频与车端控制,集成为可扩展的移动平台方案。
SOLUTION OVERVIEW
以浏览器为操作入口,打通视频回传、驾驶指令和车辆状态,结合控制权管理与车端保护逻辑,支撑远程作业研发及验证。
接入前视视频,支持键盘或手柄操作,结合车辆状态辅助远程驾驶。
通过驾驶租约、持续使能及过期指令处理,管理冲突操作和连接异常。
保留本地遥控优先接管,在控制单元设计超时判断与保护逻辑。
TECHNICAL PROFILE
结合目标应用确认技术选型、
配置组合与验收口径。
| 项目 | 说明 |
|---|---|
| 操作方式 | 浏览器、键盘 / 手柄 |
| 视频链路测试配置 | 720p / 2.5 Mbps |
| 指令挑战往返 | 96 ms,峰值 131 ms |
| 画面闭环年龄 | 142 ms,峰值 215 ms |
链路数值来自 2026-09-20 国内节点测试记录,受网络和设备条件影响。画面闭环年龄不等同于曝光至人眼的全部延迟。保护阈值及停车效果需实车、实地验证。
APPLICATION SCENARIOS
结合摄像、传感载荷与通信条件开展移动巡检验证。
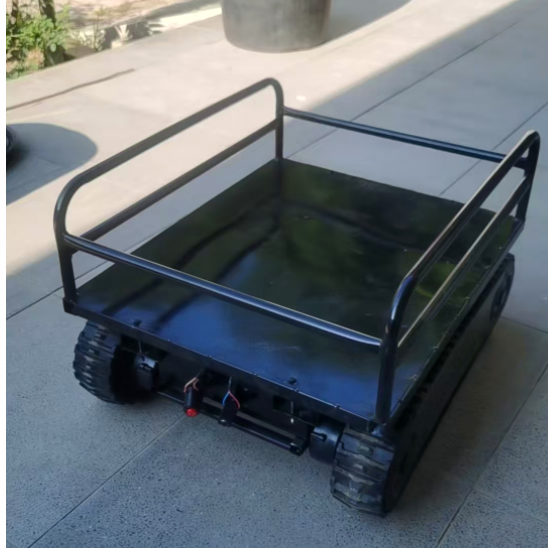
按承载、场地与控制要求适配移动底盘。
作为远程操作、通信与控制算法研发基础。
应用方向可结合整机系统、现场条件与项目需求适配。
WORK WITH US
成果、实施计划及验收指标在项目启动前共同确认。
EXPLORE MORE