姿态感知
输出横滚、俯仰与航向信息,为控制系统提供运动状态依据。
INERTIAL NAVIGATION
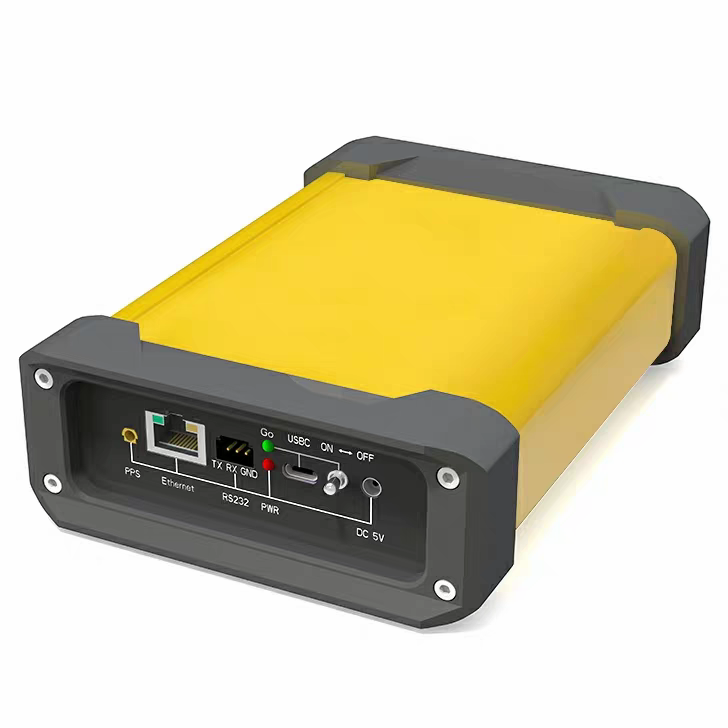
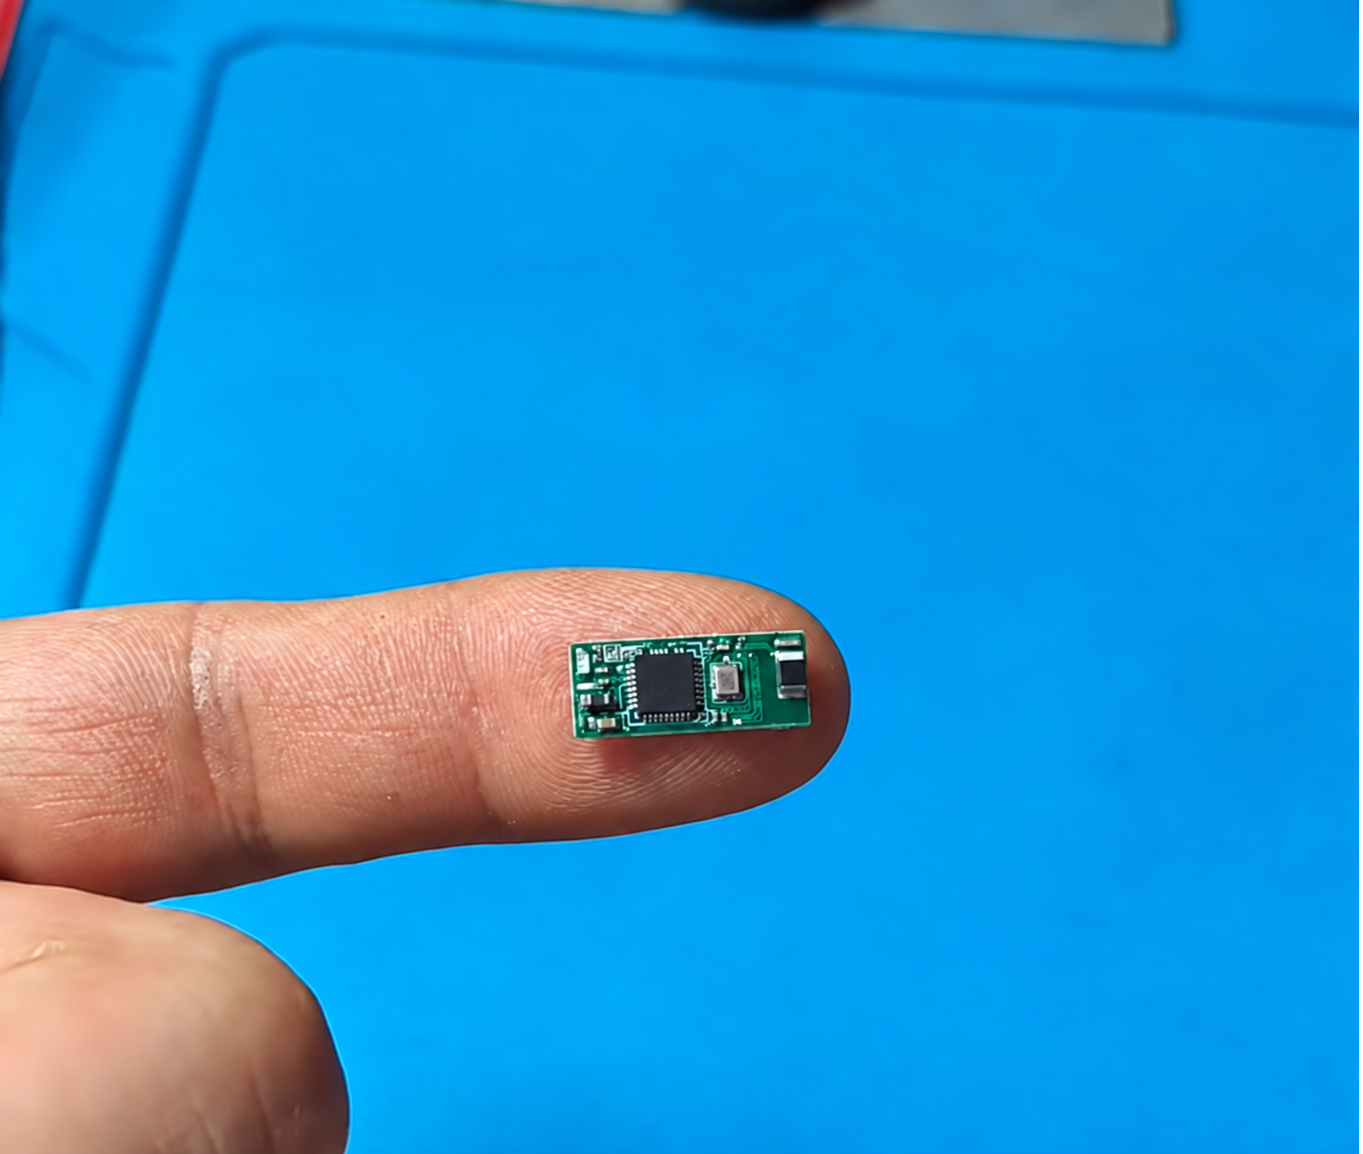
融合惯性测量与卫星导航,为运动平台提供姿态、速度与位置数据。
SOLUTION OVERVIEW
围绕运动平台的姿态感知与导航需求,提供惯性测量、融合解算与上位系统接入方案,支持单天线、双天线等应用配置。
输出横滚、俯仰与航向信息,为控制系统提供运动状态依据。
利用卫星定位与外部观测约束,改善速度、位置和姿态解算的连续性。
通过 RS422 或以太网接入上位系统,按目标平台适配输出、安装与供电。
TECHNICAL PROFILE
结合目标应用确认技术选型、
配置组合与验收口径。
| 项目 | 说明 |
|---|---|
| 横滚 / 俯仰 | ≤ 0.1°(航姿动态精度) |
| 航向 | 0.5°;北斗双天线基线 50 cm,以实测为准 |
| 常规定位(2σ) | 水平 ≤ 6 m,高程 ≤ 8 m |
| 授时(2σ) | ≤ 50 ns |
| 冷启动首次定位 | ≤ 60 s,时间不确定度 ±1 s |
| 输出频率 | 400 Hz(可定制) |
| 对外接口 | RS422、RJ45 以太网 |
| 终端供电 | 12–24 V 直流 |
以上为资料标称指标。增强配置水平 ≤ 4 m、高程 ≤ 6 m(2σ);首次定位 ≤ 5 s 需低轨通信链路畅通,并正常接收辅助导航电文与时间信息。原车载报告使用 100 Hz 组合输出,属于该次测试配置;纯惯导位置误差会随时间累积。
PROJECT MATERIALS
APPLICATION SCENARIOS
姿态、平衡控制及运动状态估计的传感输入。
为飞行、航行控制及载荷稳定提供数据。
结合其他传感器开展倾斜、摆动和运动响应分析。
应用方向可结合整机系统、现场条件与项目需求适配。
WORK WITH US
成果、实施计划及验收指标在项目启动前共同确认。